技术报告 属于世界的智能,
属于世界的智能,
应由世界共创。
2026年9月21日
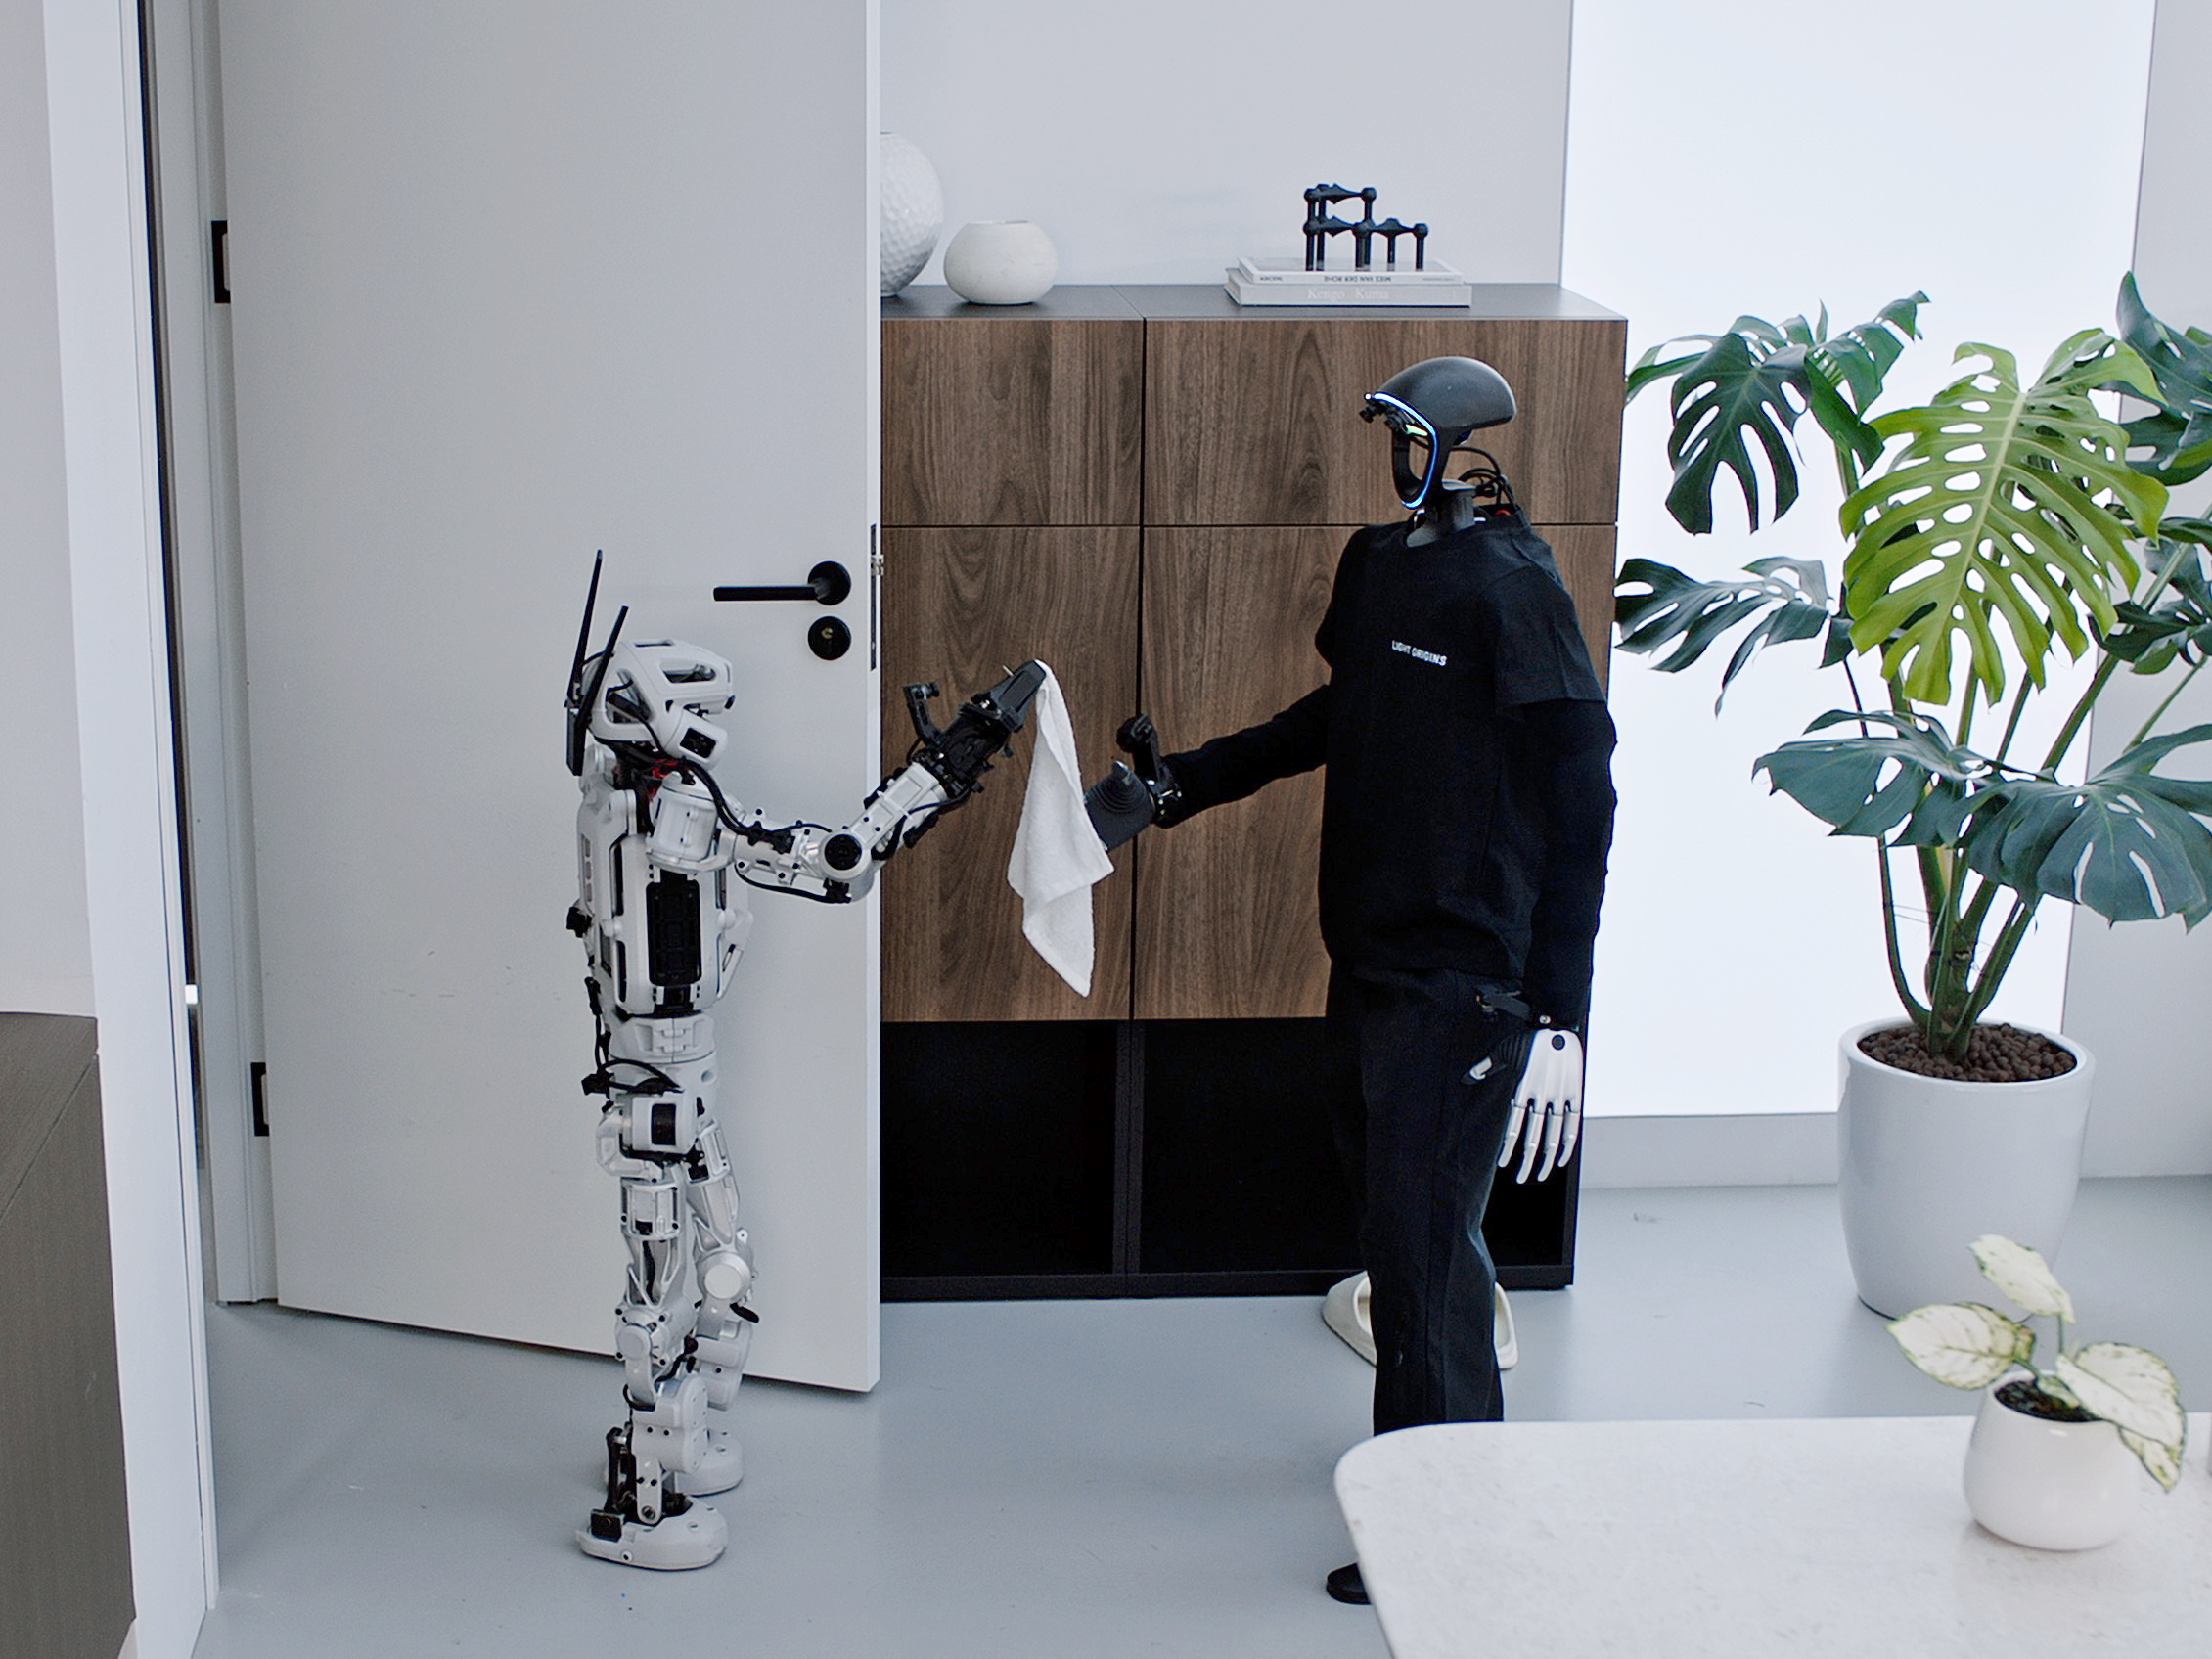
Light-O1:通过人类动作预训练扩展全身智能
Light-O1 从人类视频中学习可迁移的动作先验,将语言、视觉与全身动作联系起来。随着人类动作预训练规模扩大,模型在适配不同本体后的动作预测损失与全身姿态误差呈幂律下降。我们展示了真实场景中的长程移动操作,以及由开放式指令引导的全身动作生成。
技术报告 · 英文
2026年9月9日
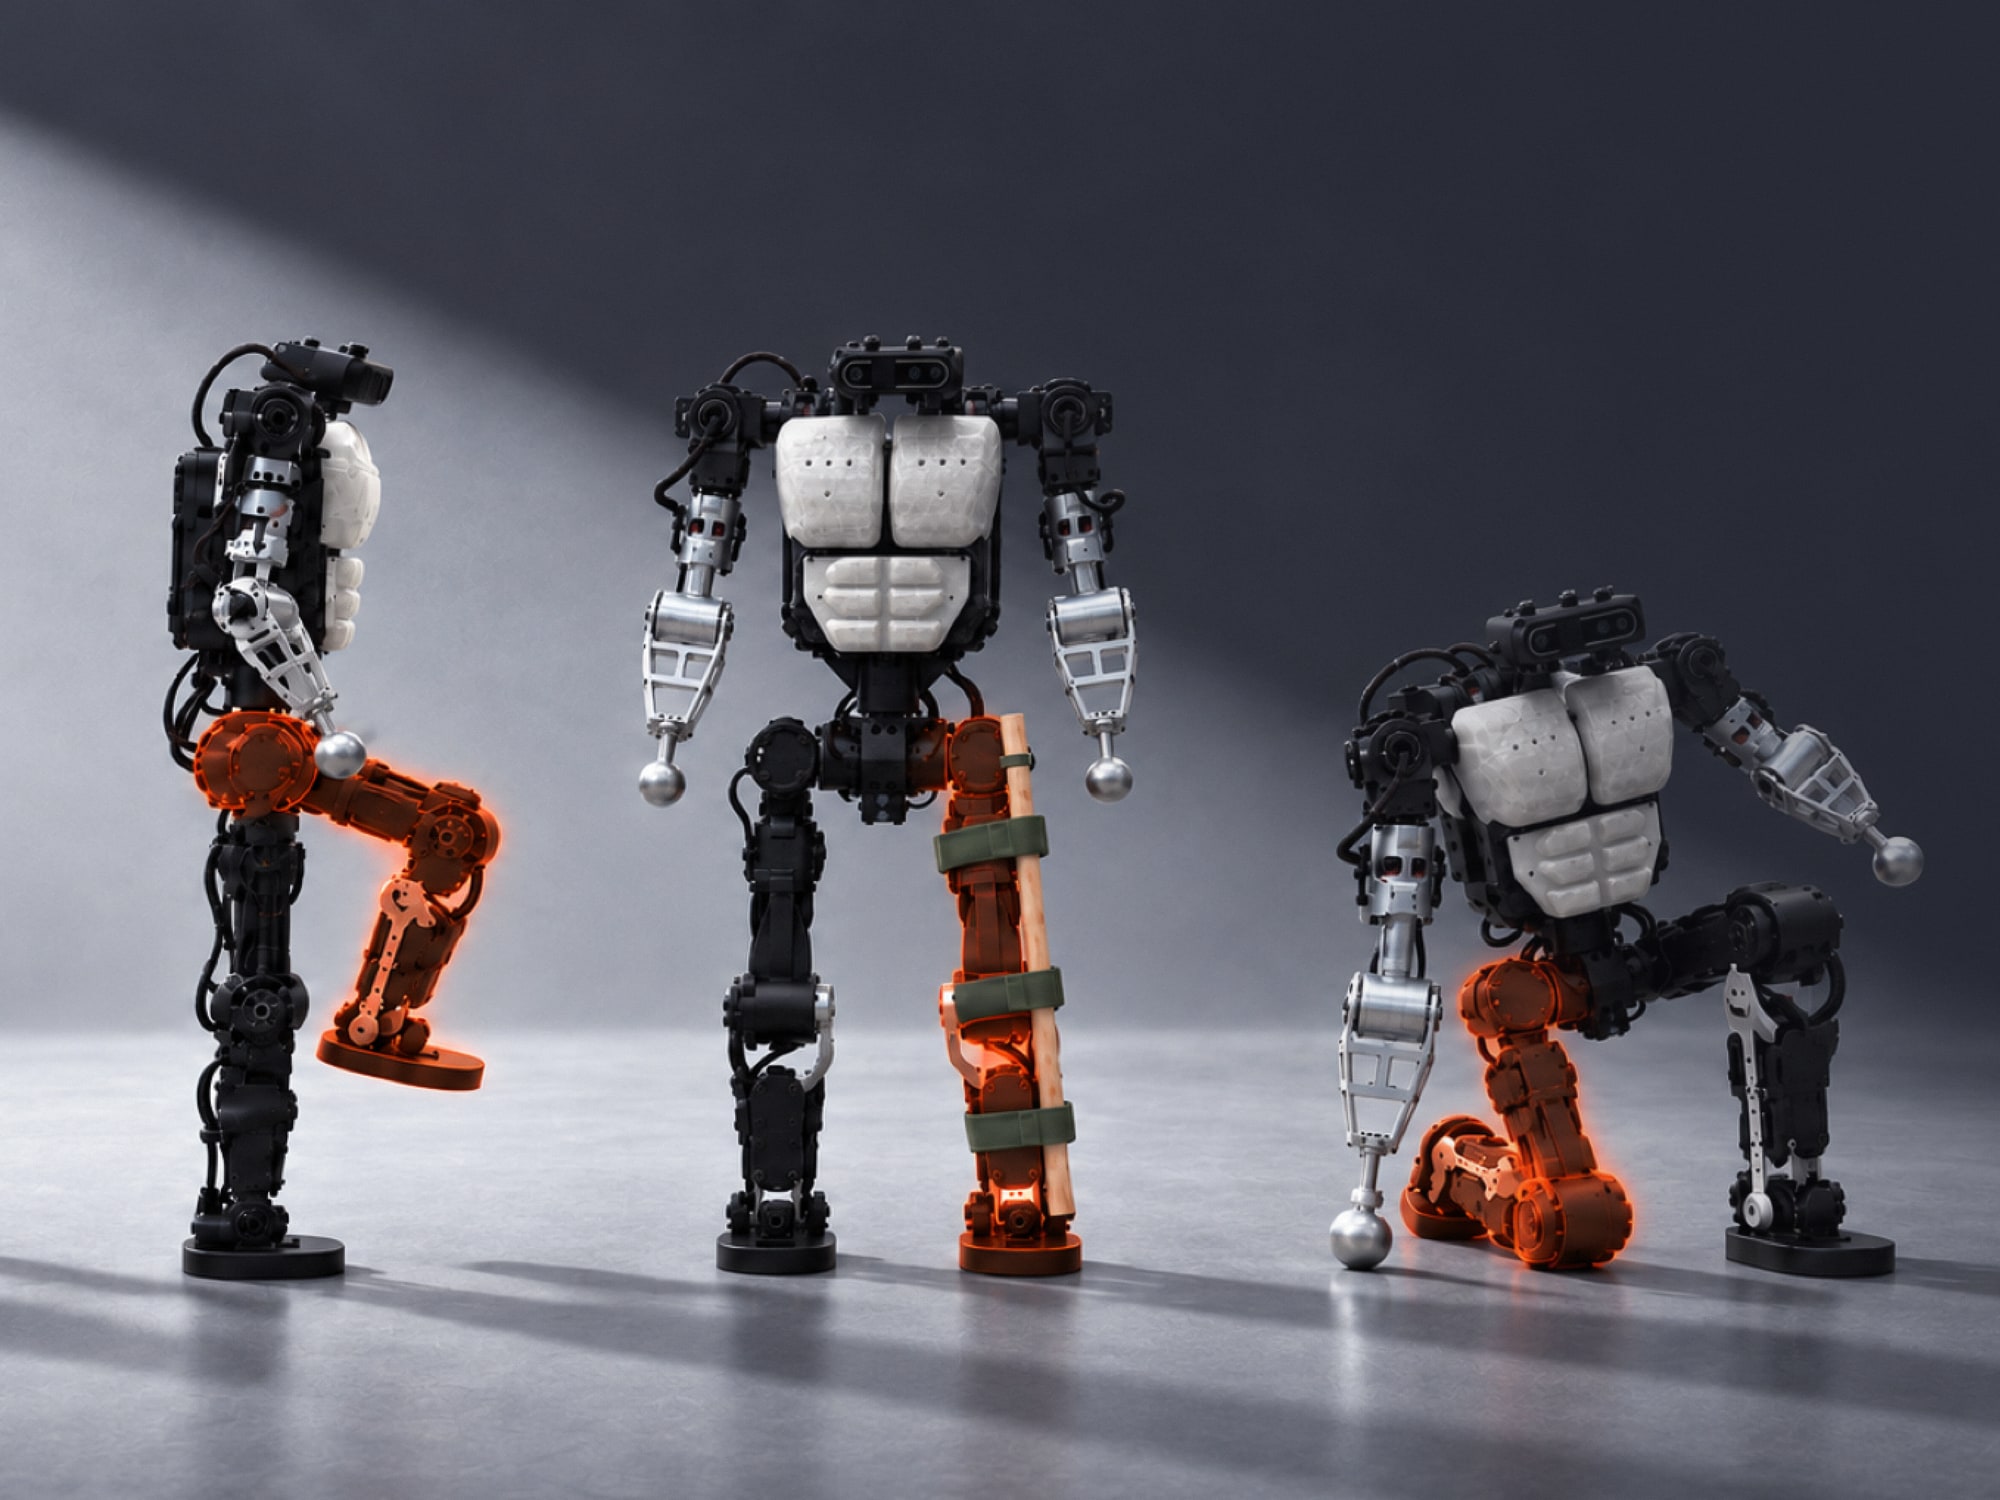
Light REACT:面向规模化部署的全身韧性智能
Light REACT 是我们在控制层面迈向规模化部署的第一步。它通过基于 Transformer 的全身上下文学习,从近期交互中判断外力、硬件受损和环境约束对身体的影响,并调整全身动作,恢复移动能力。经过专用教师训练、多教师蒸馏与偏好对齐,机器人在身体条件允许时优先起身并直立运动,无法直立时则以爬行继续移动,减少人工干预与任务中断。
技术报告
2026年9月1日
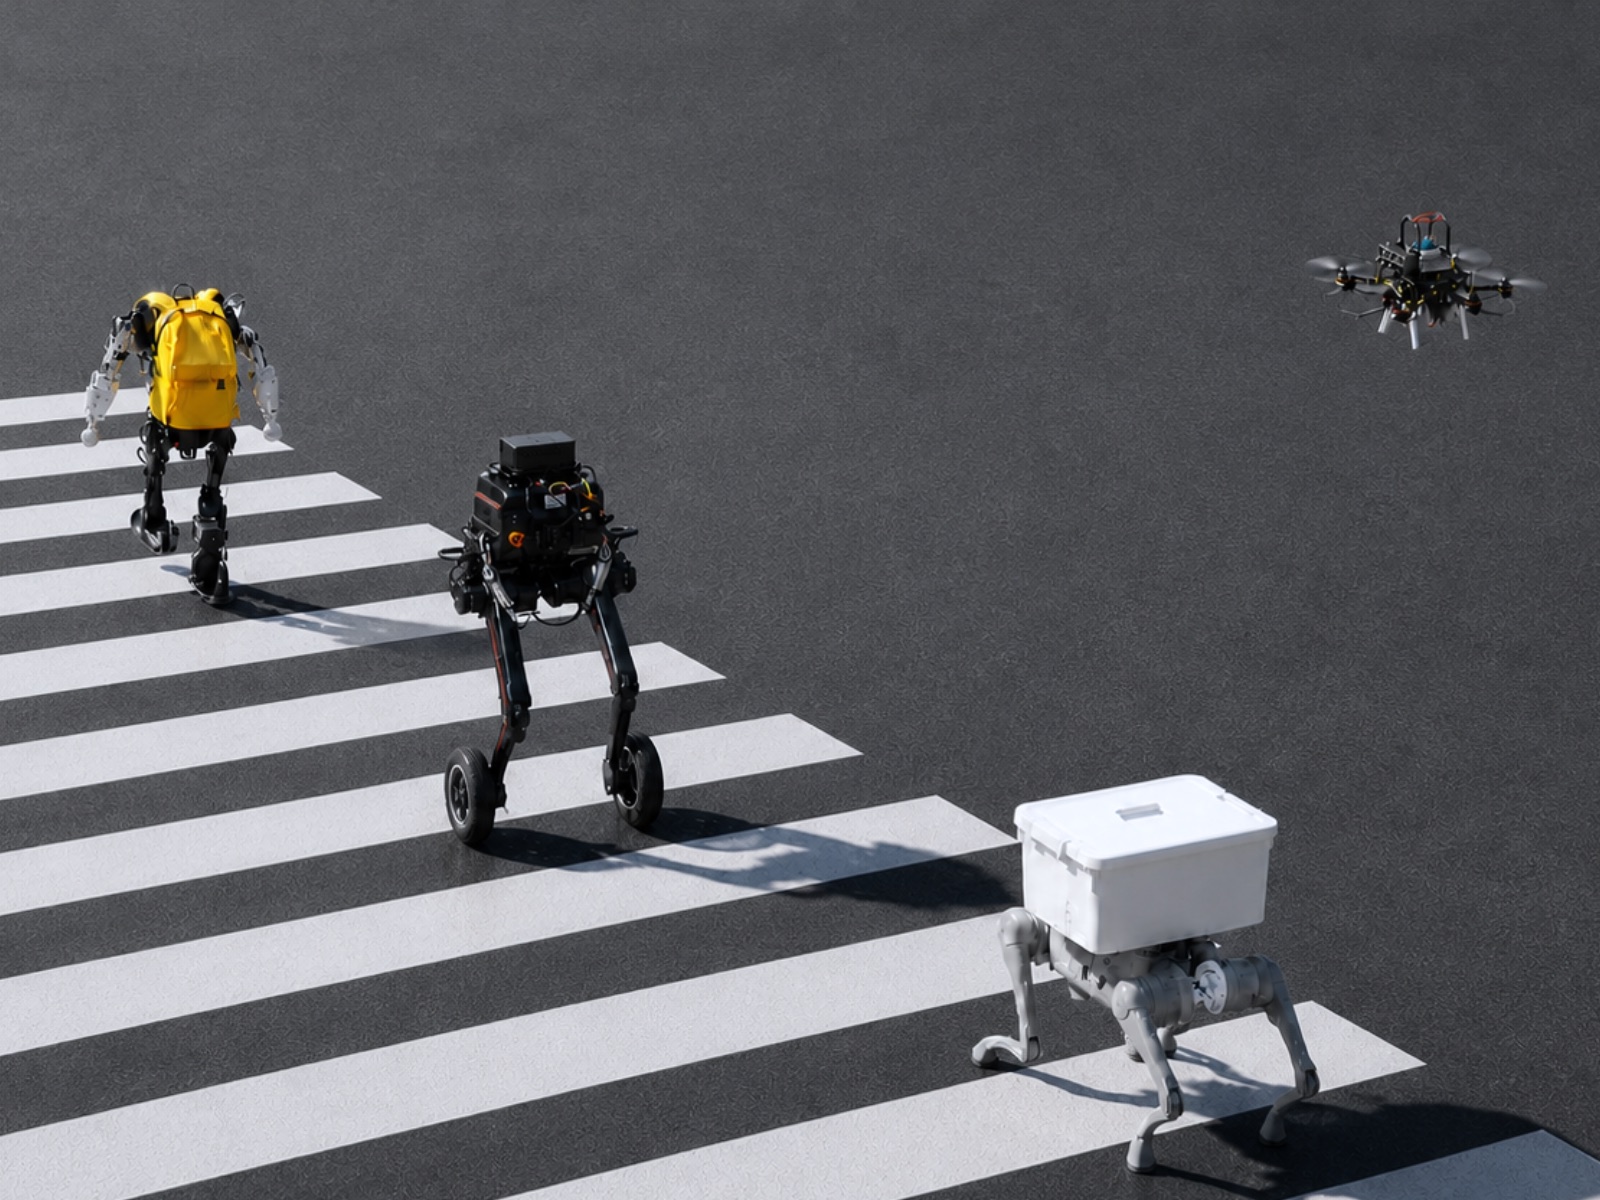
LightNav-0:以规模化 Real2Sim2Real 实现零样本通用导航
LightNav-0 是我们首个通用导航大脑,在多样的机器人本体、任务与场景中展现零样本泛化能力。其背后是可扩展对齐(scalable alignment):由 Real2Sim2Real 数据引擎将 2,000+ 个真实场景转化为 4,000+ 小时的仿真导航经验。
技术报告
2026年8月
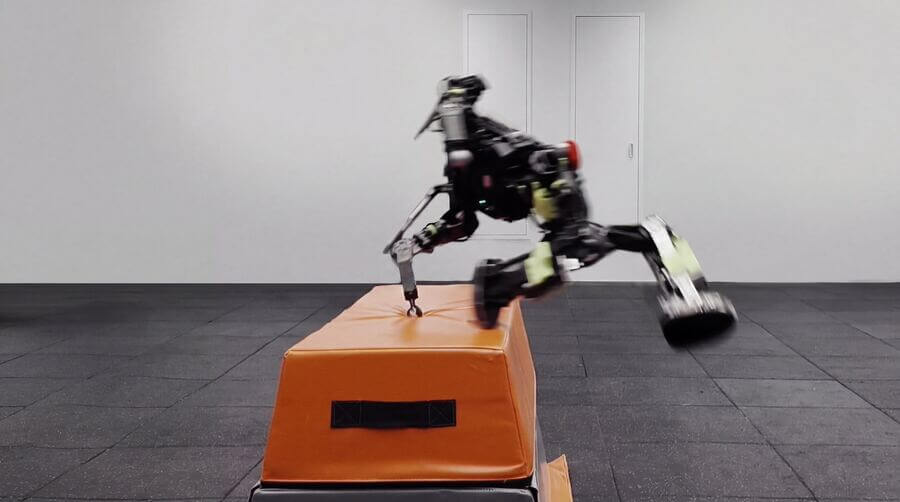
LightParkour:通过 Real2Sim2Real 拓展人形机器人的跑酷技能
从少量人类动作出发,在物理仿真中修正接触,再扩展为适应不同地形的参考轨迹。行走与全身技能最终整合为一个深度视觉策略,在 Lightbot 0 上运行,无需运行时参考轨迹或技能标签。
技术报告